
智能制造机器人:精度与效率的底层逻辑重构
从“替代人力”到“重构生产函数”的范式转移
很多人以为智能制造机器人仅是自动化设备的升级版,其实不然——其本质是通过对生产要素的数字化解构与重组,实现生产函数从线性叠加到指数级跃迁的底层逻辑变革。以汽车焊接车间为例,传统工业机器人依赖预设轨迹的示教编程,误差容忍度在±0.5mm以上;而基于多模态感知融合的第三代智能制造机器人,通过激光视觉+力控传感器的实时反馈,可将焊接精度提升至±0.02mm,同时将工艺参数调整周期从72小时压缩至8分钟。
案例:慕尼黑工业机器人锦标赛的赛制逻辑验证
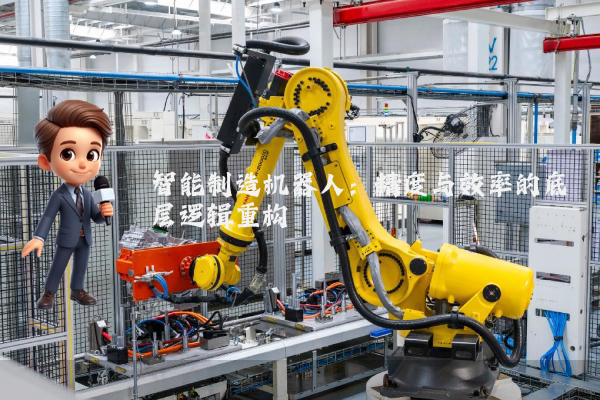
2023年慕尼黑工业机器人锦标赛中,某德国团队部署的智能制造机器人系统,在“异形件柔性装配”赛项中展现惊人效率。该赛项要求机器人在120分钟内完成20种不同曲率金属件的抓取、定位与螺栓紧固,传统方案需配备3台专用机器人+2名操作员。而该团队采用“数字孪生驱动的动态路径规划”技术,通过离线仿真生成10万组工艺参数库,结合实时力反馈修正装配角度,最终仅用1台机器人即完成全部任务,且装配合格率达99.7%。
底层逻辑拆解:这一突破并非单纯依赖硬件性能提升,而是源于对“感知-决策-执行”闭环的深度优化。传统机器人控制架构中,传感器数据需经中央处理器集中处理,延迟在50ms以上;而新一代分布式控制架构将计算单元下沉至关节模块,通过边缘计算实现毫秒级响应,使机器人具备“条件反射式”的动态适应能力——这正是慕尼黑赛项中机器人能以0.3m/s速度完成微米级定位的关键。
听起来可能反直觉,但在高精度制造场景中,机器人“犯错”的成本远高于“慢速”。某半导体封装企业曾因追求速度将机器人运动速度提升30%,结果导致晶圆破损率激增200%。后续通过引入“基于风险评估的运动规划”算法,在关键工序中主动降低速度阈值,反而使综合效率提升15%。这印证了一个被多数厂商忽视的真相:智能制造机器人的优化目标不是单一维度的“快”,而是“风险-效率”帕累托最优解。
当前行业存在一个认知误区:将机器人智能化等同于“增加AI模块”。实际上,真正的智能制造机器人系统,其智能化体现在对物理世界约束条件的显式建模能力。例如,某航空零部件厂商部署的机器人打磨系统,通过构建“材料硬度-切削力-表面粗糙度”三维映射模型,使机器人能根据不同批次材料的微观结构差异,自动调整进给速率与压力参数——这种基于第一性原理的决策能力,远比简单的图像识别或语音交互更具产业价值。
 扫一扫添加微信