
智能机器人应用:从实验室到工业现场的底层逻辑重构
从感知到决策:工业智能机器人的技术跃迁真相
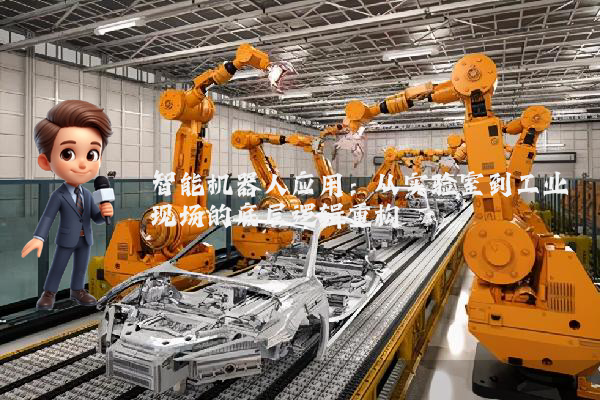
很多人以为智能机器人只是自动化设备的升级版,其实不然。在汽车制造领域,某头部车企的焊接车间曾面临一个典型矛盾:传统机械臂的轨迹规划依赖离线编程,而车身钣金件的公差波动会导致焊接点偏移,进而引发质量事故。该企业引入的智能机器人系统通过多模态传感器融合,实现了对工件形变的实时补偿——底层逻辑是,通过激光雷达与视觉传感器的数据交叉验证,构建出动态误差模型,而非简单依赖预设坐标系。
案例:慕尼黑工业机器人锦标赛的赛制逻辑验证
2023年慕尼黑工业机器人锦标赛的“柔性装配”赛项中,参赛队伍需在48小时内完成对未知形状工件的抓取与组装。冠军团队采用的解决方案并非堆砌传感器数量,而是通过强化学习训练机器人理解“物理约束优先级”:当机械臂末端执行器同时检测到工件边缘与装配孔时,系统会优先匹配孔位坐标,而非盲目追求边缘对齐。这种决策逻辑的底层架构,正是基于对工业场景中“接触力-几何约束”耦合关系的数学建模。
听起来可能反直觉,但在高精度制造场景中,机器人的“智能”往往体现在对异常状态的容错能力,而非对标准流程的完美执行。某半导体设备商的晶圆传输机器人曾因真空吸盘漏气导致晶圆滑落,其改进方案是在机械臂关节处集成微压传感器,通过压力突变与运动轨迹的协方差分析,提前0.3秒预判吸盘失效——这种预测性维护的底层逻辑,是利用时间序列数据构建的马尔可夫决策过程模型。
从实验室到工业现场,智能机器人应用的真正挑战在于如何将学术界的算法优势转化为工程界的可靠性指标。某物流自动化企业的分拣机器人集群曾因路径规划算法过于激进,导致多台机器人在狭窄通道发生“死锁”。其优化方案并非降低计算复杂度,而是引入博弈论中的纳什均衡概念:每台机器人在规划路径时,会模拟其他机器人的可能行动,最终选择使系统整体效率最优的妥协策略——这种分布式决策的底层架构,本质上是将集中式优化问题转化为多智能体协同问题。
 扫一扫添加微信